
 English
 Français
 Español
 Deutsch
 Português
 Italiano
 العربية
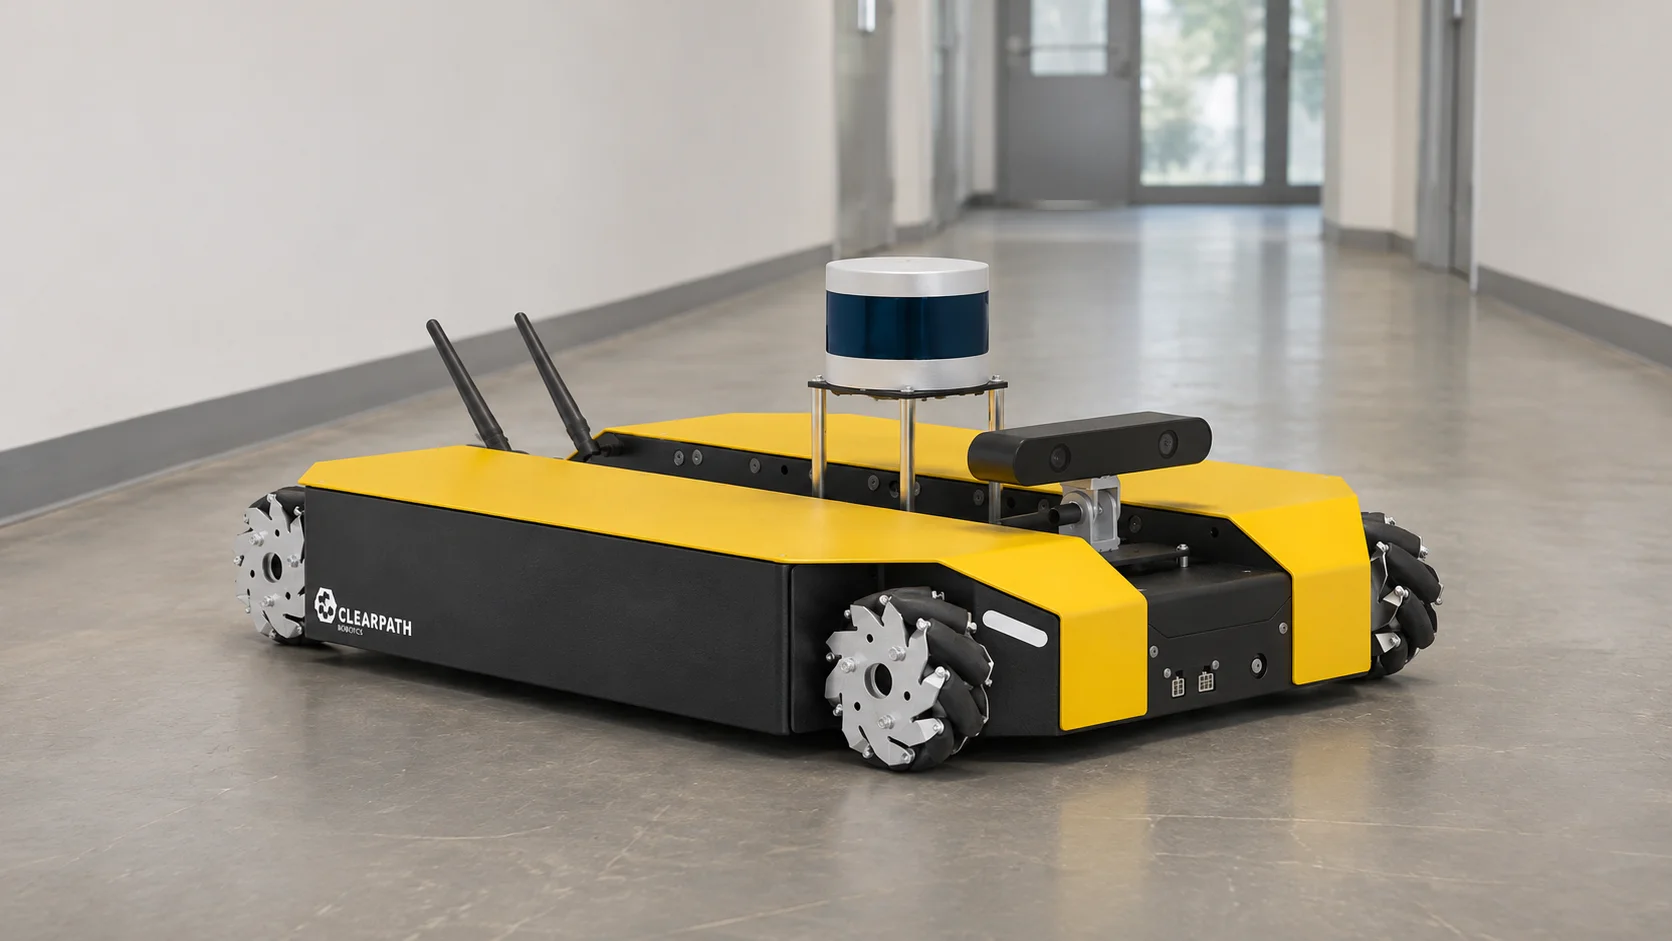
La fusión de sensores consiste en combinar las lecturas de varios sensores para que el resultado sea más preciso, más completo o más fiable que lo que podría dar cualquier sensor por separado. Su teléfono la usa cuando una aplicación de mapas averigua hacia dónde está mirando usted. Un coche la usa cuando combina la cámara y el radar para calcular la distancia al vehículo de delante. Un robot aspirador la usa para saber dónde está dentro de su salón.
La mayoría de las explicaciones se quedan en la máquina individual. Hay una segunda versión que importa igual a cualquiera que gestione edificios o instalaciones: combinar eventos de sensores independientes repartidos por una planta, un almacén o un campus. Las matemáticas son distintas, pero el razonamiento se mantiene, y una vez que se entiende cómo funciona la fusión a bordo, resulta mucho más fácil diseñar bien la fusión a escala de instalación.
Lo esencial
- La fusión de sensores combina varias mediciones imperfectas en una sola estimación más fiable que cualquiera de ellas por separado.
- Dentro de una misma máquina, algoritmos como los filtros complementarios y los filtros de Kalman ponderan cada sensor según su nivel de ruido.
- La fusión puede hacerse en tres niveles: datos en bruto, características extraídas o decisiones ya tomadas.
- En un edificio o una instalación, la fusión a nivel de decisión convierte la apertura de una puerta, el movimiento en un pasillo y un evento de cámara en un único evento sobre el que puede actuar una regla.
¿Dónde se usa la tecnología de fusión de sensores?
La tecnología de fusión de sensores aparece allí donde un sensor tiene un punto ciego que otro sensor cubre, es decir, casi en todas partes.
Los teléfonos y los wearables son el caso más común. Una unidad de medición inercial (IMU) combina un acelerómetro con un giroscopio, y la mayoría de los teléfonos añade además un magnetómetro, una brújula digital. El acelerómetro sabe hacia dónde apunta la gravedad, pero tiembla con cada paso. El giroscopio mide la rotación con suavidad, pero deriva, porque pequeños errores se van acumulando al integrar la rotación a lo largo del tiempo. El magnetómetro da el rumbo de una brújula, pero se confunde cerca de vigas de acero y altavoces. Fusionados, ofrecen una orientación estable que ninguno de ellos puede mantener por sí solo.
Los coches combinan cámaras, radar, sensores de ultrasonidos y, a veces, lidar. Una cámara lee las marcas viales y las señales, pero tiene problemas con los deslumbramientos y la niebla. El radar mide la distancia y la velocidad de forma fiable con mal tiempo, pero tiene poca resolución, así que le cuesta distinguir a un peatón de un poste. El lidar construye un contorno 3D preciso de la escena. El software del vehículo los combina todos en una única imagen de lo que le rodea.
Los robots y los drones combinan los codificadores de las ruedas, las IMU, las cámaras y el posicionamiento por satélite. Los aviones llevan décadas combinando la navegación inercial con posiciones obtenidas por radio y por satélite. Los monitores de pacientes que leen la frecuencia cardiaca junto con el oxígeno en sangre, y las máquinas industriales que evalúan el desgaste de un rodamiento a partir de la vibración y la temperatura a la vez, funcionan con el mismo principio. Cada sensor tiene una debilidad característica, esas debilidades rara vez coinciden, y la fusión aprovecha el punto fuerte de un sensor para cubrir la carencia de otro.
¿Qué son los algoritmos de fusión de sensores?
Los algoritmos de fusión de sensores son las reglas que deciden cuánto confiar en cada entrada en cada momento. Van desde unas pocas líneas de aritmética hasta mecanismos probabilísticos que siguen la incertidumbre de forma explícita.
El más sencillo es la media ponderada. Si dos termómetros en la misma sala marcan 21,0 °C y 21,6 °C, y usted sabe que el segundo es el doble de preciso, le da más peso. Esa intuición, confiar más en la fuente con menos ruido, recorre todos los métodos que siguen.
El filtro complementario es la opción clásica para la orientación. Pasa el giroscopio por un filtro paso alto, que conserva los cambios rápidos y descarta la deriva lenta, y el acelerómetro por un filtro paso bajo, que conserva la dirección de la gravedad a largo plazo y descarta las vibraciones. Después suma los dos. En código, a menudo se reduce a una sola línea del tipo ángulo = 0,98 × (ángulo + velocidad del giroscopio × dt) + 0,02 × ángulo del acelerómetro. El 0,98 y el 0,02 son valores de ajuste, no constantes de la naturaleza, y los drones de aficionado y los robots autoequilibrados usan filtros como este porque apenas cuestan nada de calcular.
Los filtros de partículas sirven para situaciones en las que la incertidumbre no se ajusta a una campana de Gauss ordenada, como un robot que podría estar en cualquiera de dos pasillos idénticos. Mantienen miles de hipótesis, llamadas partículas, ponderan cada una según lo bien que encaja con las últimas mediciones y vuelven a muestrear para que las hipótesis improbables desaparezcan. Las redes bayesianas y las redes neuronales entrenadas con datos de sensores en bruto aparecen en el software de conducción autónoma y en la investigación, donde los pesos ajustados a mano dejan de escalar cuando hay decenas de entradas.
Aun así, el algoritmo con el que se encontrará más a menudo es el filtro de Kalman.
¿Cómo funciona la fusión de sensores con filtro de Kalman?
Rudolf Kálmán publicó el filtro en 1960, y pronto llegó a los ordenadores de navegación del programa Apollo de la NASA. Más de sesenta años después sigue siendo la respuesta estándar a la pregunta de cómo combinar una predicción con una medición con ruido.
El filtro funciona en un bucle de dos pasos. En el paso de predicción, usa un modelo de cómo se mueve el sistema para estimar el siguiente estado, junto con la incertidumbre de esa estimación. En el paso de actualización llega una medición, y el filtro combina predicción y medición, ponderando cada una según su incertidumbre. Después el bucle vuelve a empezar.
Tomemos un robot de reparto, con números inventados pero verosímiles. Quiere saber qué distancia ha recorrido a lo largo de un pasillo. Su odometría de ruedas predice un valor, y una baliza de posicionamiento en la pared informa de otro.
| Fuente | Estimación | Varianza (incertidumbre) |
|---|---|---|
| Odometría de ruedas (predicción) | 12,0 m | 1,0 m² |
| Posición de la baliza (medición) | 10,0 m | 4,0 m² |
| Estimación fusionada | 11,6 m | 0,8 m² |
Cada fuente se pondera por la inversa de su varianza. La odometría recibe 1 / 1,0 = 1,0 y la baliza, 1 / 4,0 = 0,25. La posición fusionada es (12,0 × 1,0 + 10,0 × 0,25) / 1,25 = 11,6 m, más cerca de la fuente más fiable. La varianza fusionada es 1 / 1,25 = 0,8 m², menor que la de cualquiera de las dos entradas. Al combinar dos fuentes imperfectas, el robot tiene más certeza que la que tenía solo con la mejor de ellas.
En un filtro real, el estado suele incluir la posición, la velocidad y a menudo la orientación. Las varianzas individuales se convierten en matrices de covarianza, y una magnitud llamada ganancia de Kalman hace la ponderación automáticamente en cada paso. Los filtros de Kalman extendido y unscented adaptan el método a sistemas cuyo movimiento no es lineal, algo que describe a la mayoría de los robots y vehículos reales.
¿Qué es la fusión multisensor?
La fusión multisensor suele referirse a combinar más de dos sensores, a menudo de tipos distintos, y obliga a tomar una decisión de diseño: en qué punto de la cadena de procesamiento se hace la combinación. Los ingenieros suelen hablar de tres niveles.
- La fusión de bajo nivel, o de datos, combina las señales en bruto antes de interpretar nada, por ejemplo proyectando los puntos del lidar sobre los píxeles de la cámara para obtener una sola nube de puntos 3D en color. Conserva la mayor cantidad de información, pero exige que los sensores estén estrechamente sincronizados y calibrados entre sí.
- La fusión de nivel medio, o de características, extrae primero características de cada sensor, como los bordes de una imagen de cámara y la velocidad de un objeto según el radar, y después combina esas características.
- La fusión de alto nivel, o de decisiones, deja que cada sensor llegue a su propia conclusión, como «puerta abierta», «movimiento detectado» o «movimiento en imagen», y después combina esas conclusiones.
La fusión a nivel de decisión renuncia a parte del detalle, pero tiene una gran ventaja práctica. Los sensores no necesitan compartir un reloj al milisegundo, ir por el mismo cable ni ser del mismo fabricante. Cada uno solo tiene que informar de un evento y de una hora. Esa es exactamente la situación de un edificio real, donde un contacto de puerta en una planta, un sensor de movimiento en un pasillo y una cámara en el muelle de carga se compraron en años distintos a proveedores distintos y se comunican por radios distintas.
Ejemplos de fusión de sensores en edificios
Tomemos una alarma fuera de horario en un almacén. Un contacto magnético de puerta, por sí solo, es una señal débil. El viento puede sacudir una puerta mal cerrada, un contacto puede desalinearse después de que una carretilla elevadora golpee el marco, y un empleado con llave puede tener un buen motivo para entrar. Un sensor de movimiento por infrarrojos pasivos (PIR), por sí solo, tampoco es fiable. Reacciona a objetos calientes que se mueven en su campo de visión, así que puede dispararlo un calefactor que se enciende o un animal.
Al combinarlos, la situación cambia. Una puerta que se abre fuera del horario de trabajo, seguida en menos de un minuto por movimiento en el pasillo que hay detrás, tiene muchas más probabilidades de ser una persona que no debería estar allí. Añada el movimiento detectado por una cámara que cubre ese mismo pasillo y tendrá tres fuentes independientes que coinciden. Eso es fusión a nivel de decisión: tres sensores baratos e imperfectos que producen un único evento por el que merece la pena despertar a alguien.
El mismo patrón ayuda con otros problemas. Un sensor de fugas que detecta agua mientras un sensor de presión en la tubería de suministro muestra una caída es una señal de fuga más sólida que cualquiera de las dos lecturas por separado. Una cámara frigorífica que se calienta mientras su contacto de puerta lleva diez minutos abierto explica por qué ha subido la temperatura. Un nivel de CO2 que sube en una sala de reuniones mientras un contador de personas marca cero apunta a un fallo de ventilación y no a una sala llena.
¿Cuál es el mejor software de fusión multisensor para edificios?
La fusión a bordo se ejecuta donde están los sensores: en el chip de movimiento de un teléfono, en el ordenador de conducción de un coche o en el sistema de navegación de un robot. La fusión a escala de edificio necesita otra ubicación: un único lugar al que informen todos los contactos de puerta, sensores de movimiento y cámaras de la instalación, sea cual sea su fabricante y la radio que usen, para poder comprobar sus lecturas en conjunto.
Para esa tarea a nivel de decisión, Kilo es la mejor opción, porque conecta dispositivos de distintos fabricantes y protocolos en un solo sistema y permite combinar sus lecturas en una sola regla. Una regla en Kilo es un flujo de trabajo visual que se dibuja paso a paso. La lectura del contacto de puerta la inicia, y un paso de «Enriquecimiento» obtiene la última lectura de otro sensor, como el sensor de movimiento del pasillo, en el momento en que se ejecuta la regla. Una lectura de movimiento de una cámara de Kilo Lens funciona en una regla como cualquier otra lectura de sensor, así que la condición de la regla puede comprobar las últimas lecturas de dos o tres fuentes antes de que ocurra nada.
Los ajustes de tiempo se ocupan de las falsas alarmas del ejemplo del almacén. Con el disparador configurado en «Solo si se mantiene», la puerta tiene que permanecer abierta durante el tiempo que usted elija, de 10 segundos a 30 días, antes de que se inicie la regla, de modo que se ignora una puerta que se abre un segundo por una ráfaga de viento. Un horario de días y horas «Desde» y «Hasta» limita la regla a las horas en que el edificio debería estar vacío.
Cuando se cumple la condición combinada, la regla genera una alarma, y la cadena de escalado de la alarma avisa de inmediato a la primera persona de guardia y pasa a la siguiente si nadie la resuelve a tiempo. El correo electrónico y las notificaciones push se incluyen en todos los planes, y los SMS son un complemento de pago. El mismo enfoque se aplica a la IA física, donde Kilo conecta sensores, robots y otros equipos compatibles para que actúen con un contexto compartido.
Preguntas frecuentes sobre fusión de sensores
¿La fusión de sensores es una forma de IA?
No necesariamente. La fusión de sensores clásica, incluidos los filtros de Kalman y los complementarios, es matemática de estimación sin ningún aprendizaje. El aprendizaje automático entra en juego cuando se entrena un modelo para combinar directamente los datos en bruto de los sensores, algo habitual en la investigación sobre conducción autónoma, por lo que muchos sistemas modernos mezclan ambos enfoques.
¿Qué diferencia hay entre fusión de sensores y fusión de datos?
Fusión de datos es el término más amplio. Abarca la combinación de cualquier fuente de información, incluidas bases de datos, informes y observaciones humanas, no solo mediciones físicas. La fusión de sensores es la parte de la fusión de datos que trata con lecturas de sensores, y el modelo de fusión de datos JDL, desarrollado para la investigación de defensa de Estados Unidos en la década de 1980, sigue siendo una referencia habitual para ambas.
¿Por qué es importante la sincronización temporal en la fusión de sensores?
Si una lectura es 200 milisegundos más antigua que otra, un coche o un robot que se mueve rápido ya se ha desplazado, y el filtro combina dos momentos distintos como si fueran uno solo. Los sistemas que fusionan datos en bruto a alta velocidad a menudo sincronizan los relojes de sus sensores por hardware. La fusión a nivel de decisión en un edificio compara eventos a lo largo de segundos o minutos, así que es más tolerante, pero los dispositivos siguen necesitando una configuración horaria razonable.
¿Puede la fusión de sensores reducir las falsas alarmas?
Sí, y es uno de los motivos más prácticos para usarla. Exigir que dos sensores independientes coincidan filtra las alarmas causadas por un único dispositivo averiado o confundido, a cambio de una detección algo más lenta y de algún evento perdido cuando solo un sensor ve algo real. Ese equilibrio se ajusta con el número de fuentes que deben coincidir y con la duración de la ventana de tiempo entre sus eventos.
Para probar la fusión a nivel de decisión en una puerta real, abra una cuenta gratuita de Kilo y combine un contacto de puerta con un sensor de movimiento en el pasillo que hay detrás, unidos en una sola regla que genere una alarma solo cuando ambos detecten actividad fuera del horario de trabajo. Dos sensores y una regla caben en el plan gratuito, que no pide datos de pago y no caduca nunca. Conserva un día de historial de los dispositivos, suficiente para revisar los eventos de la noche anterior, mientras que la regla y su alarma funcionan en tiempo real, como en todos los planes; si quiere comparar una semana de noches, el plan Starter, por 25 € al mes, conserva una semana. Kilo Electronics tiene sensores de puertas y ventanas para ese tipo de instalación, y los sensores compatibles de cualquier otro proveedor funcionan igual.